See a recorded driving scene from a viewpoint the vehicle never captured. NVIDIA Research’s LidarVe...
NVIDIA Research 的 LidarVerse 模型能够模拟不同 LiDAR 传感器的扫描,实现实时场景重建与预测。
入选理由:LidarVerse 是首个能模拟不同 LiDAR 传感器扫描的模型。
公司
别名:nvidia
英伟达研究部门,专注于GPU、AI和深度学习技术研发。
已跟踪 3 条高相关材料
最近变化
2026-11-16 · LidarVerse 是首个能模拟不同 LiDAR 传感器扫描的模型。
为什么值得关注
NVIDIA Research 被反复提及时,通常意味着它正在影响产品路线、开发者工作流或 AI 产业判断。这个页面把分散材料合并成一个可持续更新的观察入口。
See a recorded driving scene from a viewpoint the vehicle never captured. NVIDIA Research’s LidarVe...
NVIDIA AI(@NVIDIAAI) · 8.5 分
NVIDIA Research 的 LidarVerse 模型能够模拟不同 LiDAR 传感器的扫描,实现实时场景重建与预测。
Long video generation is a systems problem. Introducing LongLive-2.0 from NVIDIA Research: an end-t...
NVIDIA AI(@NVIDIAAI) · 7.5 分
NVIDIA Research发布LongLive-2.0系统,采用端到端NVFP4训练和推理架构解决长视频生成问题,通过统一训练推理精度消除模型部署gap,提升速度和内存效率。
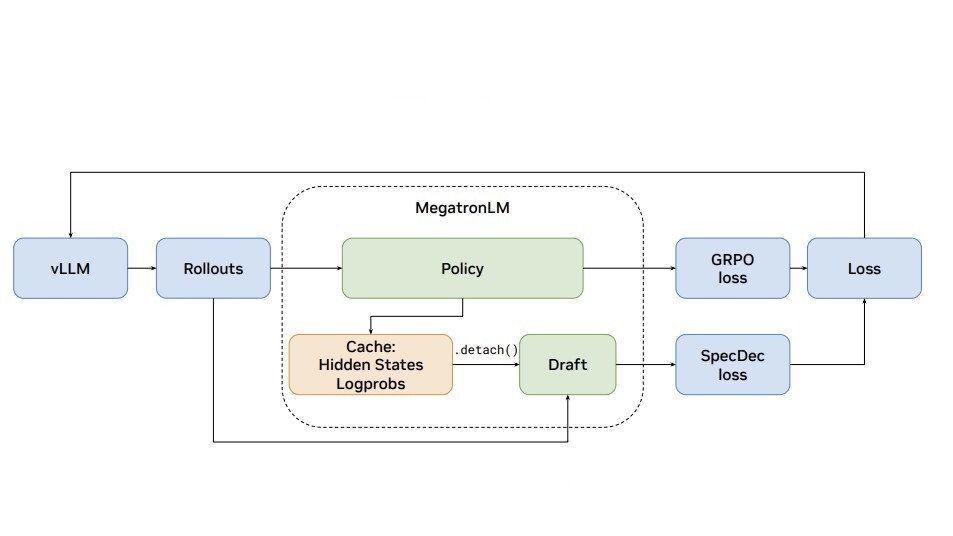
RL post-training is hitting a rollout bottleneck. This new paper from #NVIDIAResearch shows how sp...
NVIDIA AI(@NVIDIAAI) · 7.2 分
NVIDIA 研究提出将 speculative decoding 引入 NeMo-RL + vLLM 架构,实现 RL 后训练 rollout 阶段无损加速:8B 模型吞吐提升 1.8 倍,235B 模型端到端预计提速 2.5 倍。
已收录 3 条与 NVIDIA Research 相关的内容,按评分排序。
NVIDIA Research 的 LidarVerse 模型能够模拟不同 LiDAR 传感器的扫描,实现实时场景重建与预测。
入选理由:LidarVerse 是首个能模拟不同 LiDAR 传感器扫描的模型。
NVIDIA Research发布LongLive-2.0系统,采用端到端NVFP4训练和推理架构解决长视频生成问题,通过统一训练推理精度消除模型部署gap,提升速度和内存效率。
入选理由:LongLive-2.0采用NVFP4低精度训练推理架构
NVIDIA 研究提出将 speculative decoding 引入 NeMo-RL + vLLM 架构,实现 RL 后训练 rollout 阶段无损加速:8B 模型吞吐提升 1.8 倍,235B 模型端到端预计提速 2.5 倍。
入选理由:RLHF/RLAIF 后训练的 rollout 阶段已成为性能瓶颈