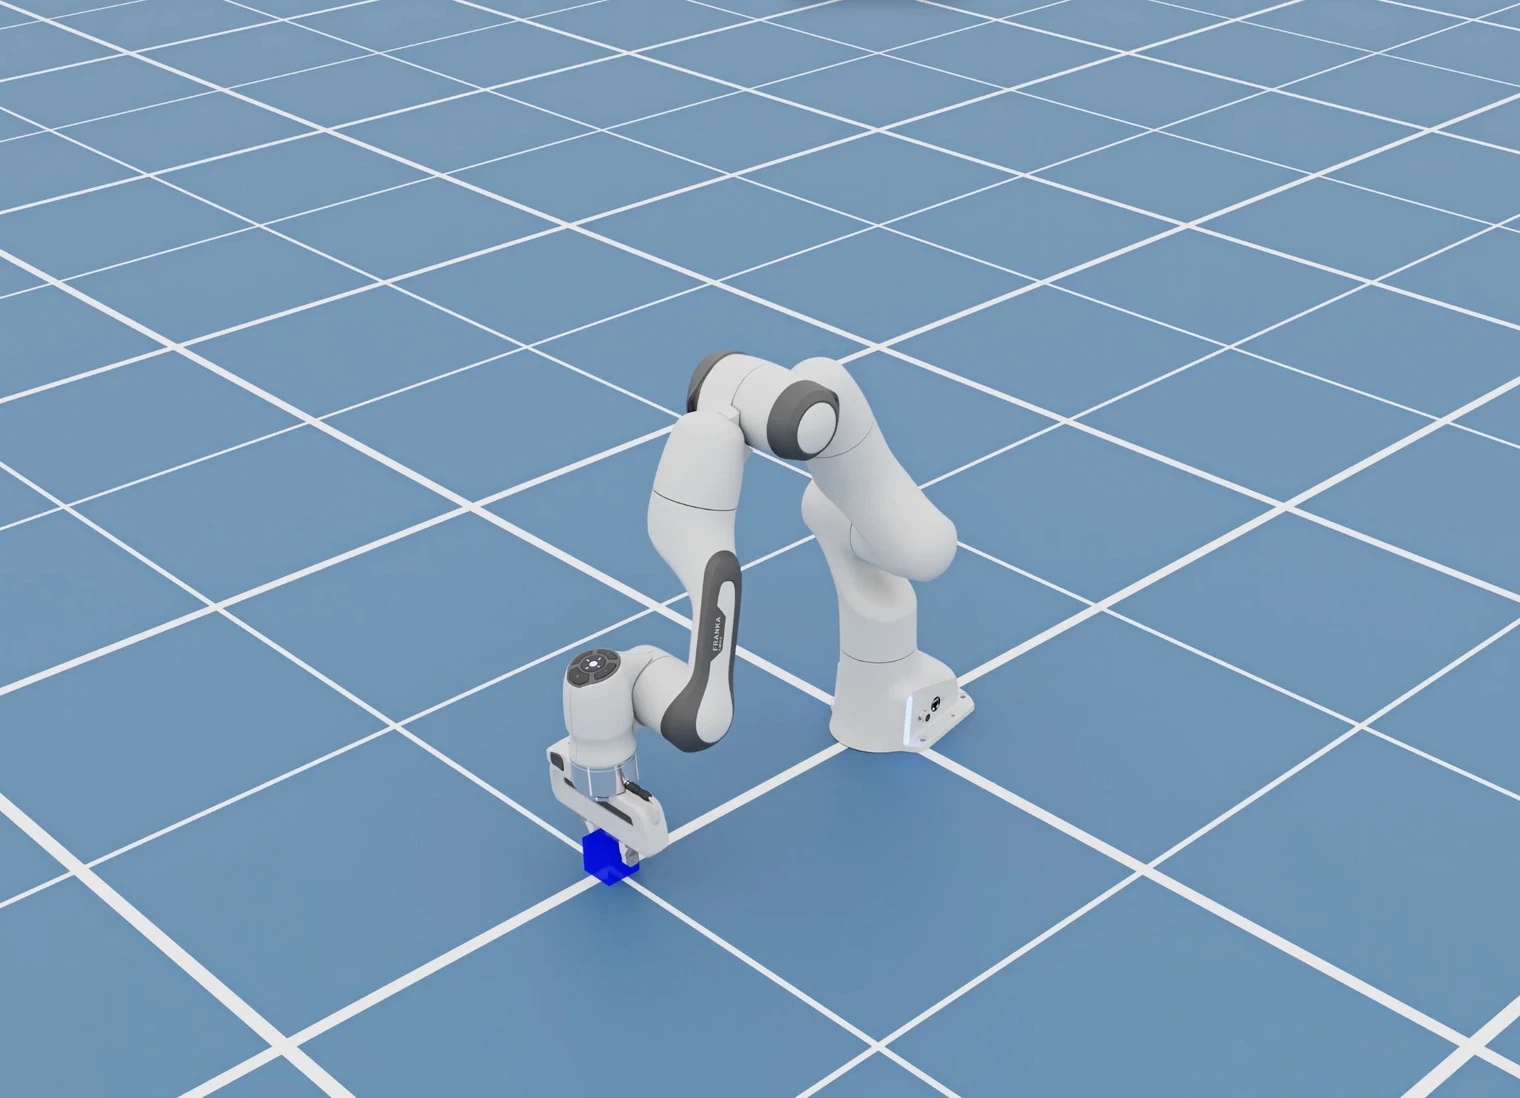
机器人运控训练步入分钟级时代!清华AIR开源UniLab:3分钟训好人形,速度暴涨10倍,Mac上也能跑
量子位1276 字 (约 6 分钟)
90
清华大学AIR DISCOVER Lab开源UniLab,通过异构并行架构实现机器人运控训练效率提升3-10倍,支持Mac本地运行,3分钟完成人形机器人训练,标志着具身智能训练进入分钟级时代。
入选理由:UniLab采用CPU仿真+GPU训练的异构架构,实现3-10倍端到端训练加速。
精选文章#机器人#强化学习#具身智能#开源#异构计算中文
产品
别名:MuJoCoSim
物理仿真引擎
已跟踪 4 条高相关材料
最近变化
2026-11-17 · 使用 MuJoCo 可通过上传照片生成 3D 场景,调整参数后直接部署到机械臂
为什么值得关注
MuJoCo 被反复提及时,通常意味着它正在影响产品路线、开发者工作流或 AI 产业判断。这个页面把分散材料合并成一个可持续更新的观察入口。
机器人运控训练步入分钟级时代!清华AIR开源UniLab:3分钟训好人形,速度暴涨10倍,Mac上也能跑
量子位 · 9 分
清华大学AIR DISCOVER Lab开源UniLab,通过异构并行架构实现机器人运控训练效率提升3-10倍,支持Mac本地运行,3分钟完成人形机器人训练,标志着具身智能训练进入分钟级时代。
Introducing CoreWeave Physical AI Launchables: Run Workloads With One Command
CoreWeave · 8.5 分
CoreWeave推出Physical AI Launchables工具,支持单命令运行机器人和自动驾驶工作负载,集成NVIDIA Isaac Sim等工具并提供数据增强功能。
You can even test ideas before touching hardware. Upload a photo or prompt to build a 3D scene in @...
Google DeepMind(@GoogleDeepMind) · 7.5 分
Google DeepMind 展示了通过 MuJoCo 和 Gemini 4 Hydrogen 快速实现从概念到物理部署的流程,1小时内完成机械臂控制系统的开发。
已收录 4 条与 MuJoCo 相关的内容,按评分排序。
清华大学AIR DISCOVER Lab开源UniLab,通过异构并行架构实现机器人运控训练效率提升3-10倍,支持Mac本地运行,3分钟完成人形机器人训练,标志着具身智能训练进入分钟级时代。
入选理由:UniLab采用CPU仿真+GPU训练的异构架构,实现3-10倍端到端训练加速。
CoreWeave推出Physical AI Launchables工具,支持单命令运行机器人和自动驾驶工作负载,集成NVIDIA Isaac Sim等工具并提供数据增强功能。
入选理由:通过单命令运行NVIDIA Isaac Sim、CARLA等工具的工作负载,无需搭建环境
Google DeepMind 展示了通过 MuJoCo 和 Gemini 4 Hydrogen 快速实现从概念到物理部署的流程,1小时内完成机械臂控制系统的开发。
入选理由:使用 MuJoCo 可通过上传照片生成 3D 场景,调整参数后直接部署到机械臂
Google DeepMind利用Gemini 4 Hydrogen和Antigravity插件,通过自然对话加速机器人任务教学。
入选理由:Gemini 4 Hydrogen与Antigravity插件结合实现机器人任务教学