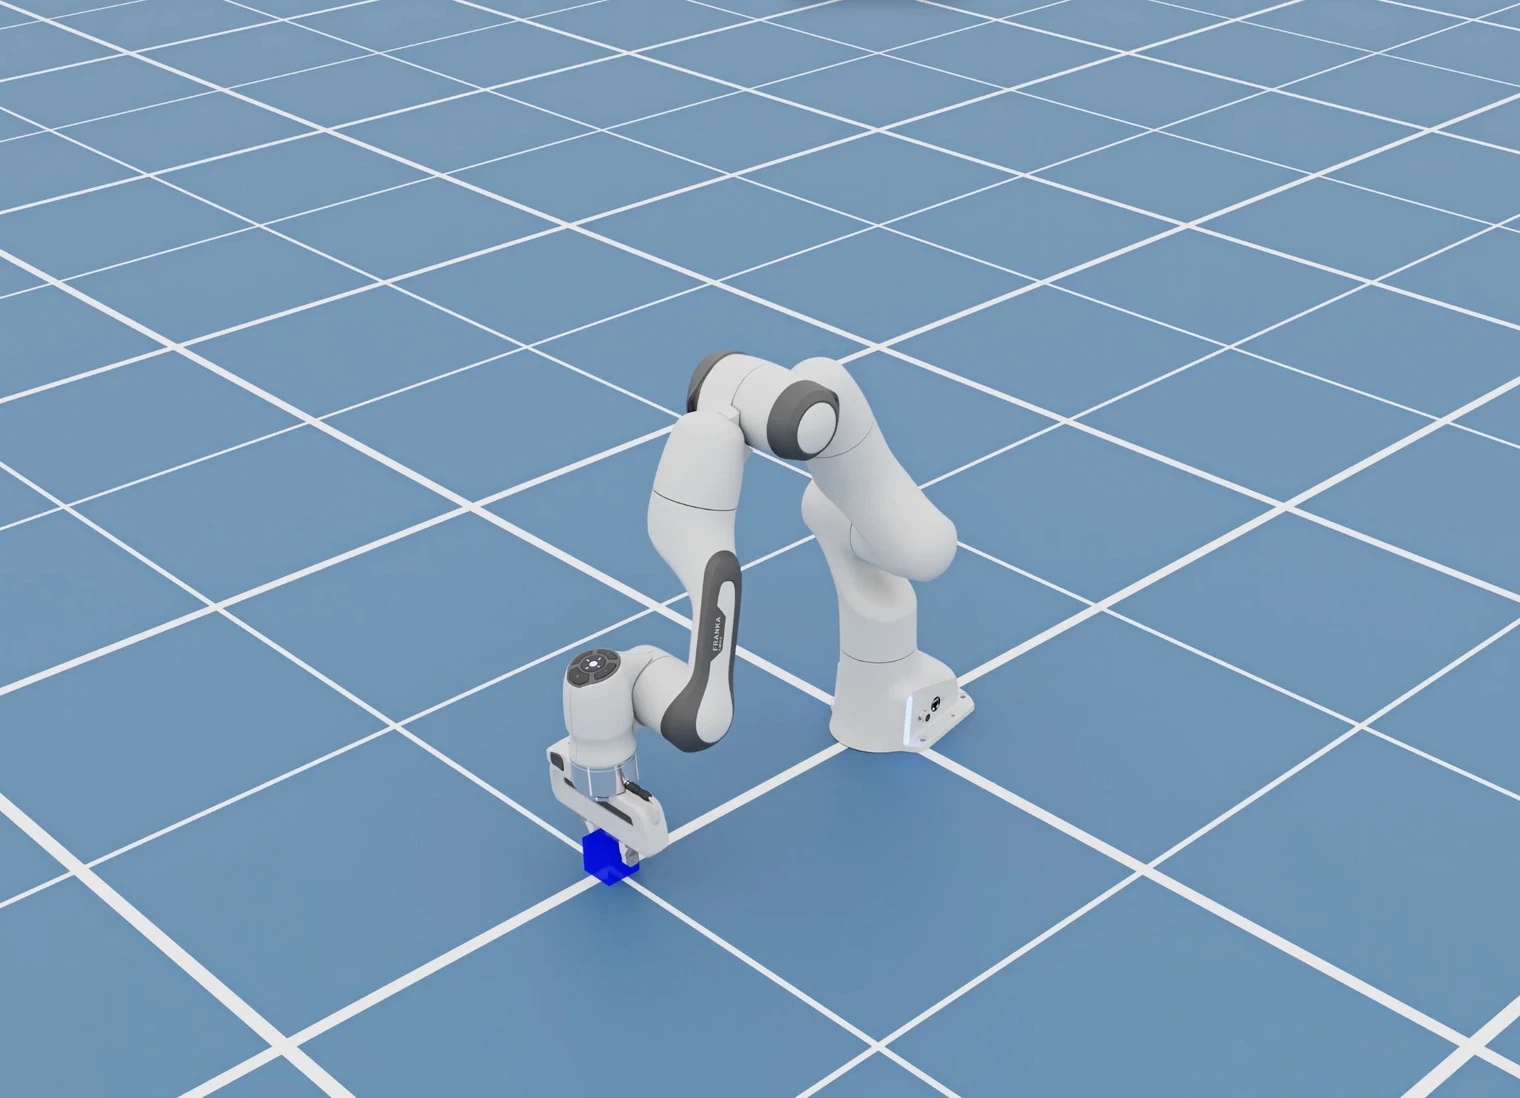
Introducing CoreWeave Physical AI Launchables: Run Workloads With One Command
CoreWeave推出Physical AI Launchables工具,支持单命令运行机器人和自动驾驶工作负载,集成NVIDIA Isaac Sim等工具并提供数据增强功能。
入选理由:通过单命令运行NVIDIA Isaac Sim、CARLA等工具的工作负载,无需搭建环境
产品
别名:CARLA Simulator
自动驾驶模拟器
已跟踪 2 条高相关材料
最近变化
2026-10-21 · 通过单命令运行NVIDIA Isaac Sim、CARLA等工具的工作负载,无需搭建环境
为什么值得关注
CARLA 被反复提及时,通常意味着它正在影响产品路线、开发者工作流或 AI 产业判断。这个页面把分散材料合并成一个可持续更新的观察入口。
Introducing CoreWeave Physical AI Launchables: Run Workloads With One Command
CoreWeave · 8.5 分
CoreWeave推出Physical AI Launchables工具,支持单命令运行机器人和自动驾驶工作负载,集成NVIDIA Isaac Sim等工具并提供数据增强功能。
How to Build a Real-Time Object Detection and Tracking Pipeline with ROS 2 and YOLOv11
freeCodeCamp.org · 8.5 分
本文提供ROS 2与YOLOv11构建实时目标检测流水线的完整工程方案,涵盖多线程推理、ByteTrack跟踪和ONNX导出优化。
已收录 2 条与 CARLA 相关的内容,按评分排序。
CoreWeave推出Physical AI Launchables工具,支持单命令运行机器人和自动驾驶工作负载,集成NVIDIA Isaac Sim等工具并提供数据增强功能。
入选理由:通过单命令运行NVIDIA Isaac Sim、CARLA等工具的工作负载,无需搭建环境
本文提供ROS 2与YOLOv11构建实时目标检测流水线的完整工程方案,涵盖多线程推理、ByteTrack跟踪和ONNX导出优化。
入选理由:使用YOLOv11+ByteTrack实现多目标跟踪,推理线程分离确保实时性